千诀科技发布Polibrain预测式世界模型,打造具身智能的物理世界大脑底座
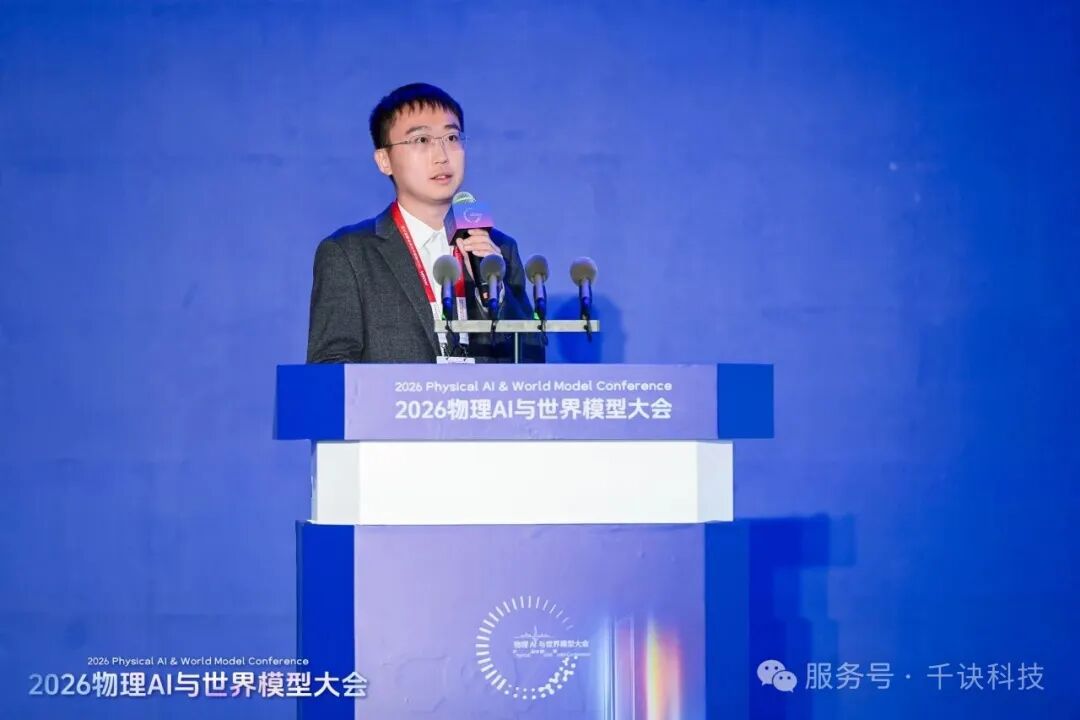
SmartHey10月20日消息,10月20日,首届2026物理AI与世界模型大会在南京举行。千诀科技创始人兼CEO高海川在大会主论坛发表题为《预测式世界模型的产业与技术发展》的主旨演讲,并正式发布Polibrain预测式世界模型,旨在构建面向真实物理世界的具身智能核心底座。
Polibrain基于千诀科技自主研发的多项式表征架构,聚焦机器人在真实环境中的感知、决策与控制需求,形成涵盖环境理解、行动预测、自主规划与执行的一体化智能能力,推动机器人从执行固定指令迈向在动态复杂环境中持续自主完成任务。
以预测式世界模型为核心:让机器人真正理解‘行动如何改变世界’
当机器人进入真实物理世界,面对的是持续演化的人员、物体、空间与任务状态。仅靠生成动作序列或操作视频,无法支撑其在开放环境中可靠作业。机器人还需实时判断操作条件是否满足、厘清动作与环境变化间的因果关联、快速响应突发状况,并预判不同行为路径的结果。
这正是Polibrain选择预测式世界模型技术路线的根本动因。
Polibrain通过建模环境状态、历史交互与行动结果之间的映射关系,在与任务强相关的潜在表征空间中预测关键状态演化,为后续规划与控制提供可信赖依据。区别于以视觉重建或画面生成为目标的生成式世界模型,Polibrain更强调对物理因果关系的建模——它专注预测影响任务成败的核心变量(如物体位姿、交互状态、任务进度),而非复现全部视觉细节。模型通过提取结构化语义信息,学习动作引发的状态跃迁,并将预测结果直接嵌入机器人的闭环决策与运动控制链路。
从感知当下,到推演未来,Polibrain使机器人的自主决策扎根于对物理世界运行规律的深层理解。
多项式表征 + 因果记忆:提升跨场景泛化与持续决策能力
真实环境信息庞杂,但与任务无关的干扰项(如背景纹理、光照波动)若被错误编码,将损害模型对关键特征的稳定识别,制约其在新场景中的迁移能力。
为此,Polibrain采用千诀科技原创的多项式表征架构,围绕驱动环境状态变化与任务结果的核心变量组织信息表达,在保障任务表征精度的同时,显著降低对噪声关联与无关细节的依赖。
该架构源于团队在表征学习、函数复杂度理论与泛化机制上的长期探索:通过分析神经网络对潜在生成因子的恢复能力,结合多任务学习与低阶偏好对表征结构的影响,为可迁移世界模型奠定理论基础;并引入“有效阶数”等量化工具刻画函数建模难度,指导表征设计与训练优化。
除精准感知当前状态外,机器人还需高效利用历史经验。在连续操作中,物体可能被遮挡,部分状态无法单凭瞬时观测判定——此时需记忆已完成动作、已发生环境变更及历史信息对后续决策的影响权重。
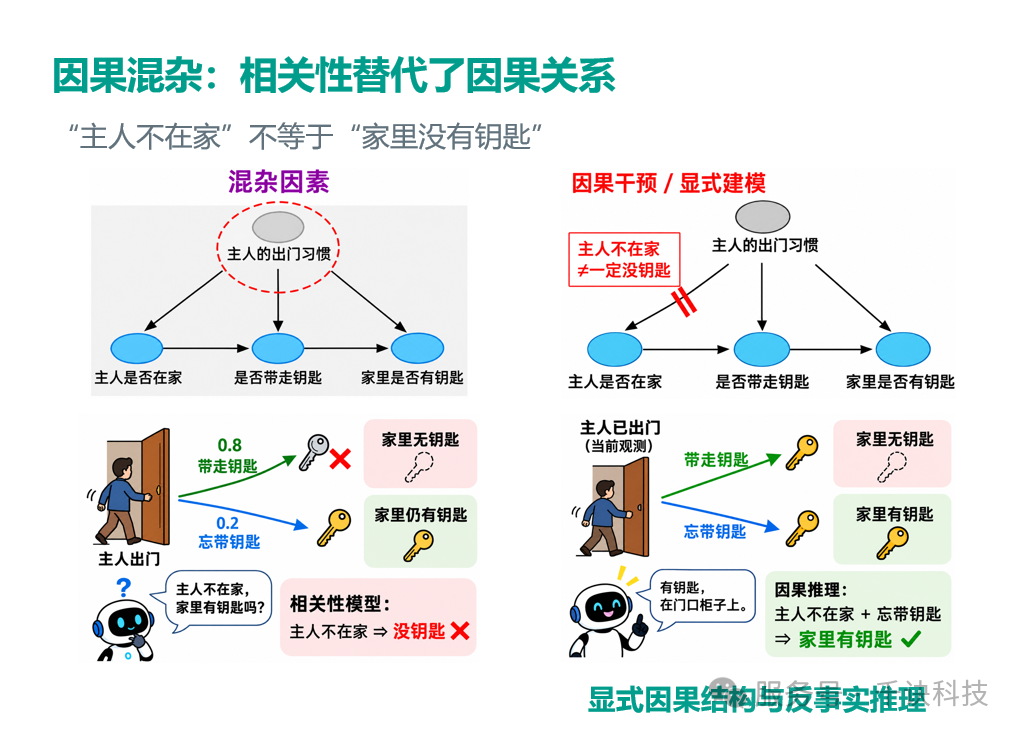
针对此挑战,千诀科技提出基于反事实推断的历史筛选机制:通过评估某段历史观测是否实质性影响后续预测与决策,自动识别并保留真正具备因果价值的记忆片段。该机制为Polibrain的记忆建模与推理能力提供了方法论支撑,助力机器人在遮挡、延迟反馈与多步骤强依赖等复杂工况下保持稳健决策。
借助多项式表征与因果记忆双引擎,Polibrain显著增强机器人对关键特征的鲁棒提取能力与历史信息的精准调用能力,为开放环境中的长周期自主作业提供坚实基础。
预测—决策—执行闭环:动态应对真实世界的不确定性
真实任务极少按脚本推进:物体偏移、操作偏差、环境干扰均可能触发状态重估与行为再规划。
Polibrain将行动预测结果与实际执行反馈深度融合,围绕任务目标构建端到端自主规划能力,并依据实时环境反馈动态调整策略,形成“感知→理解→预测→决策→执行→反馈→再优化”的全栈闭环。
当执行结果偏离预测时,系统能即时基于新观测重建状态认知,重新生成可行路径,大幅降低对人工干预与预设程序的依赖。同时,Polibrain支持通过关键状态特征解码追踪任务流,量化分析预期与实际的偏差来源,为异常归因、任务容错恢复及模型在线优化提供可解释依据。
这一闭环机制使机器人不仅会规划,更能边执行、边判断、边进化,切实适应现实场景的不可预测性。
融合多源数据,实现智能能力跨本体、跨场景规模化复用
机器人智能的规模化落地,既依赖高质量数据学习效率,也取决于成熟能力能否在不同硬件平台与业务场景中灵活复用。
受限于硬件数量、场地与成本,机器人本体采集数据往往稀缺;而第一视角视频、人类示范视频等异构数据,同样蕴含丰富的物体交互逻辑与任务流程知识。
Polibrain支持融合机器人本体数据、第一视角视频及人类操作视频进行联合训练:人类视频提供环境语义、交互范式与任务结构先验,本体数据则锚定具体动作与物理效应之间的映射关系。多源协同训练显著提升数据利用效能,加速新任务冷启动与模型迭代升级。
在跨本体适配层面,Polibrain采用松耦合因果表征架构,通过状态编码、因果干预建模与动作解码三大模块,将通用的环境理解、行动预测与任务决策能力,与各异构机器人本体的运动控制接口解耦对接。
无论是人形、轮式、单臂、双臂还是四足机器人,其运动学差异虽大,但多数任务共有的目标状态、物体关系与操作逻辑却高度一致。Polibrain通过对这些共性要素进行结构化表征与因果推理,沉淀可复用的智能内核,并结合各本体的运动原语、轨迹规划器与执行接口完成定制化适配。
该设计大幅减少重复造轮子式开发,使一套经验证的智能能力可快速部署至多种机器人形态与行业场景;同时兼容客户既有软件栈、模型模块与控制系统,支持按需嵌入感知、预测、决策、记忆或规划任一环节,实现平滑集成与渐进式升级。
机器人形态各异,但对世界的理解无需从零开始。让统一智能底座赋能多元本体,是千诀科技推动具身智能走向规模化应用的关键路径。
从实验室走向产线:加速智能能力融入真实业务流
机器人‘大脑’的价值,终须在真实业务中兑现。对机器人厂商与行业客户而言,智能能力不仅要先进,更要可集成、可验证、可降本、可持续迭代。
围绕复杂物理环境下的自主作业需求,千诀科技持续推进Polibrain与一线场景深度耦合。目前,相关能力已在服务、物流、零售及家庭等场景开展商业化验证,覆盖动态环境感知、精细物体操作、跨楼层导航、多步骤任务编排及异常状态自主处置等典型任务。
对机器人本体厂商,Polibrain提供即插即用的环境理解、任务规划与自主决策模块,助其在不改动硬件的前提下显著提升产品智能化水平,避免为不同场景重复研发算法系统。
对拥有明确业务痛点的行业客户,千诀科技可基于实际任务流程,将Polibrain与客户机器人、业务系统及现场环境深度整合,推动机器人从‘功能可用’升级为‘任务可信交付’,加速智能技术从Demo验证迈向商业闭环。
对已具备部分算法能力的合作伙伴,Polibrain支持模块化接入,在感知增强、预测补全、决策优化、记忆扩展或任务调度等任一环节提供能力增强,无需推倒重建整套技术栈。
从单点场景验证,到核心能力沉淀,再到跨本体、跨行业的规模化复用,千诀科技正系统性打通具身智能从技术研发到产业落地的全链条。
依托Polibrain的预测式世界模型与跨本体适配架构,千诀科技正在构建面向真实物理世界的机器人智能基础设施,助力机器人企业高效打造下一代智能产品,赋能行业客户加速机器人在真实业务中的规模化部署,让经过千锤百炼的智能能力,在更广阔的机器人生态中持续生长、复用与进化。