Momenta与Uber在慕尼黑启动Robotaxi公开试运营:纯视觉世界模型驱动跨城泛化落地
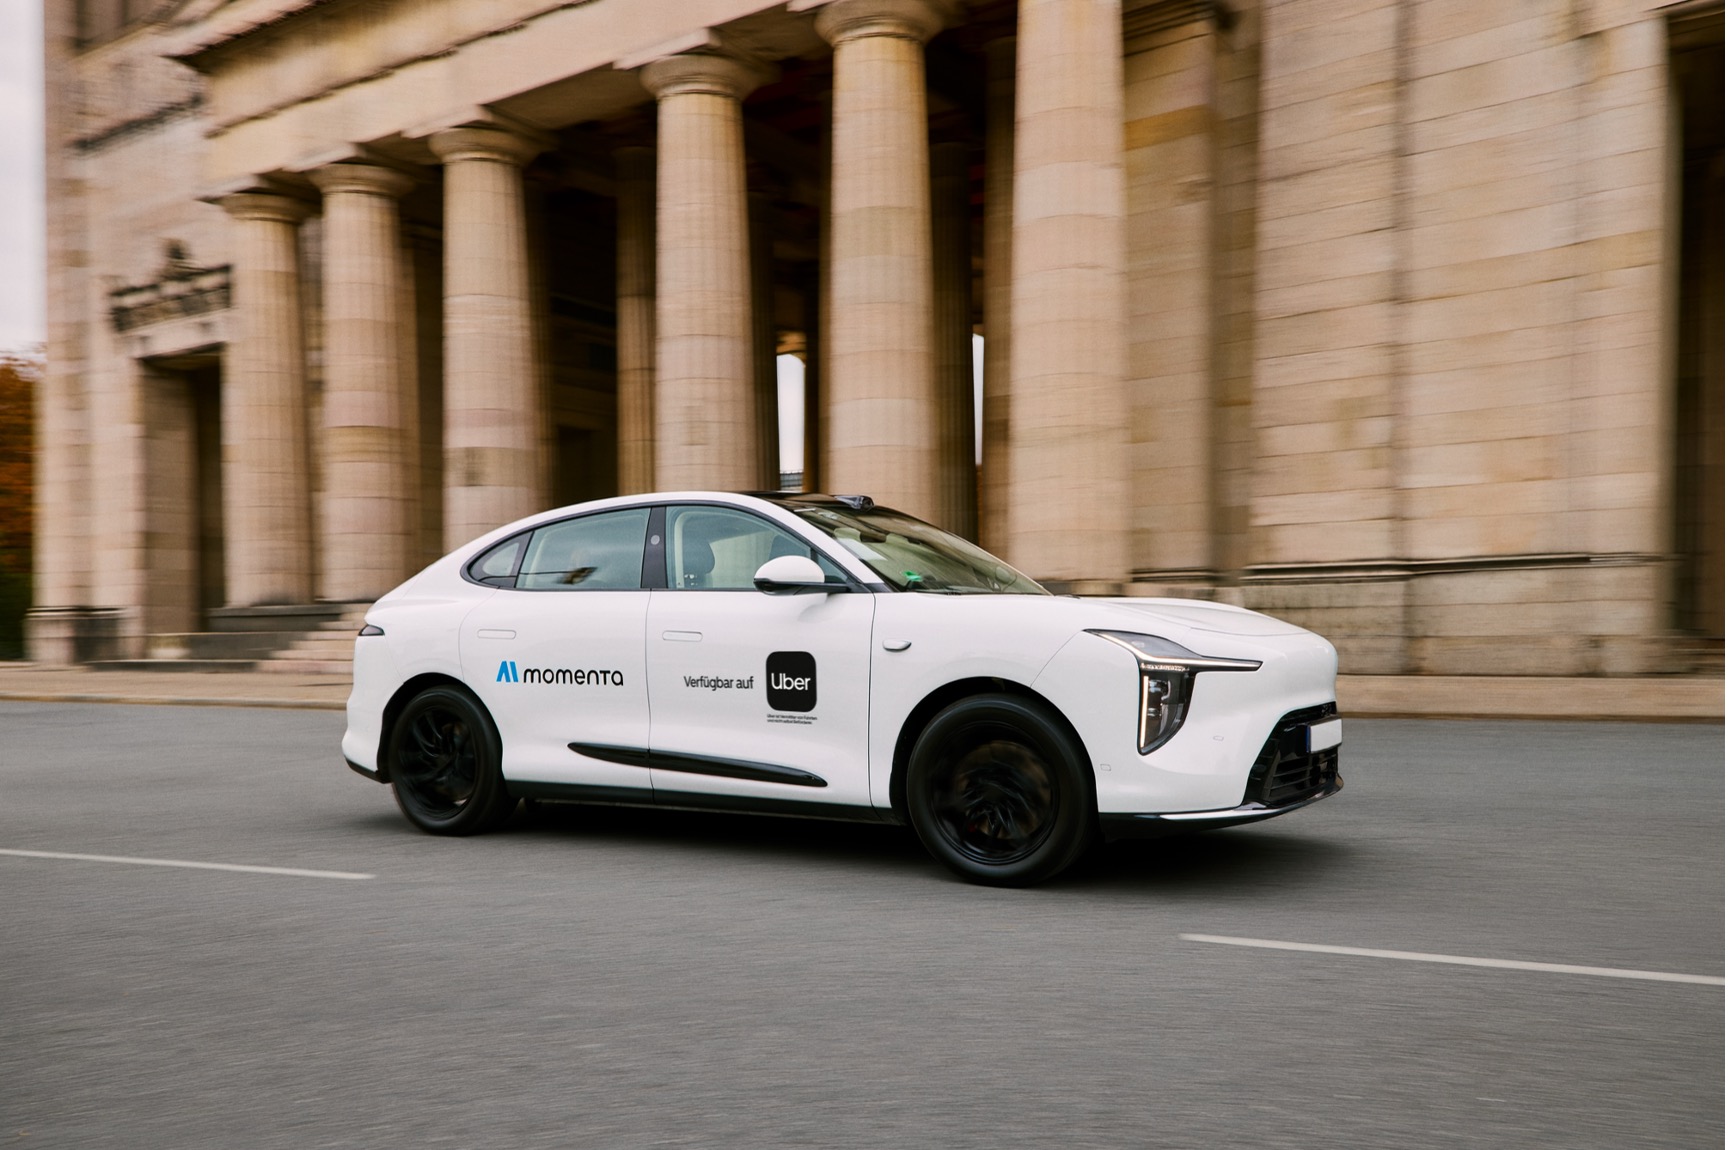
手机屏幕上,车辆图标正沿街道缓缓靠近,最终稳稳停靠在慕尼黑路边。拉开车门,前排无驾驶员——方向盘静止居中,座椅已自动调至标准乘坐姿态。乘客坐入后排、系好安全带,车辆随即安静起步,悄然汇入城市车流。
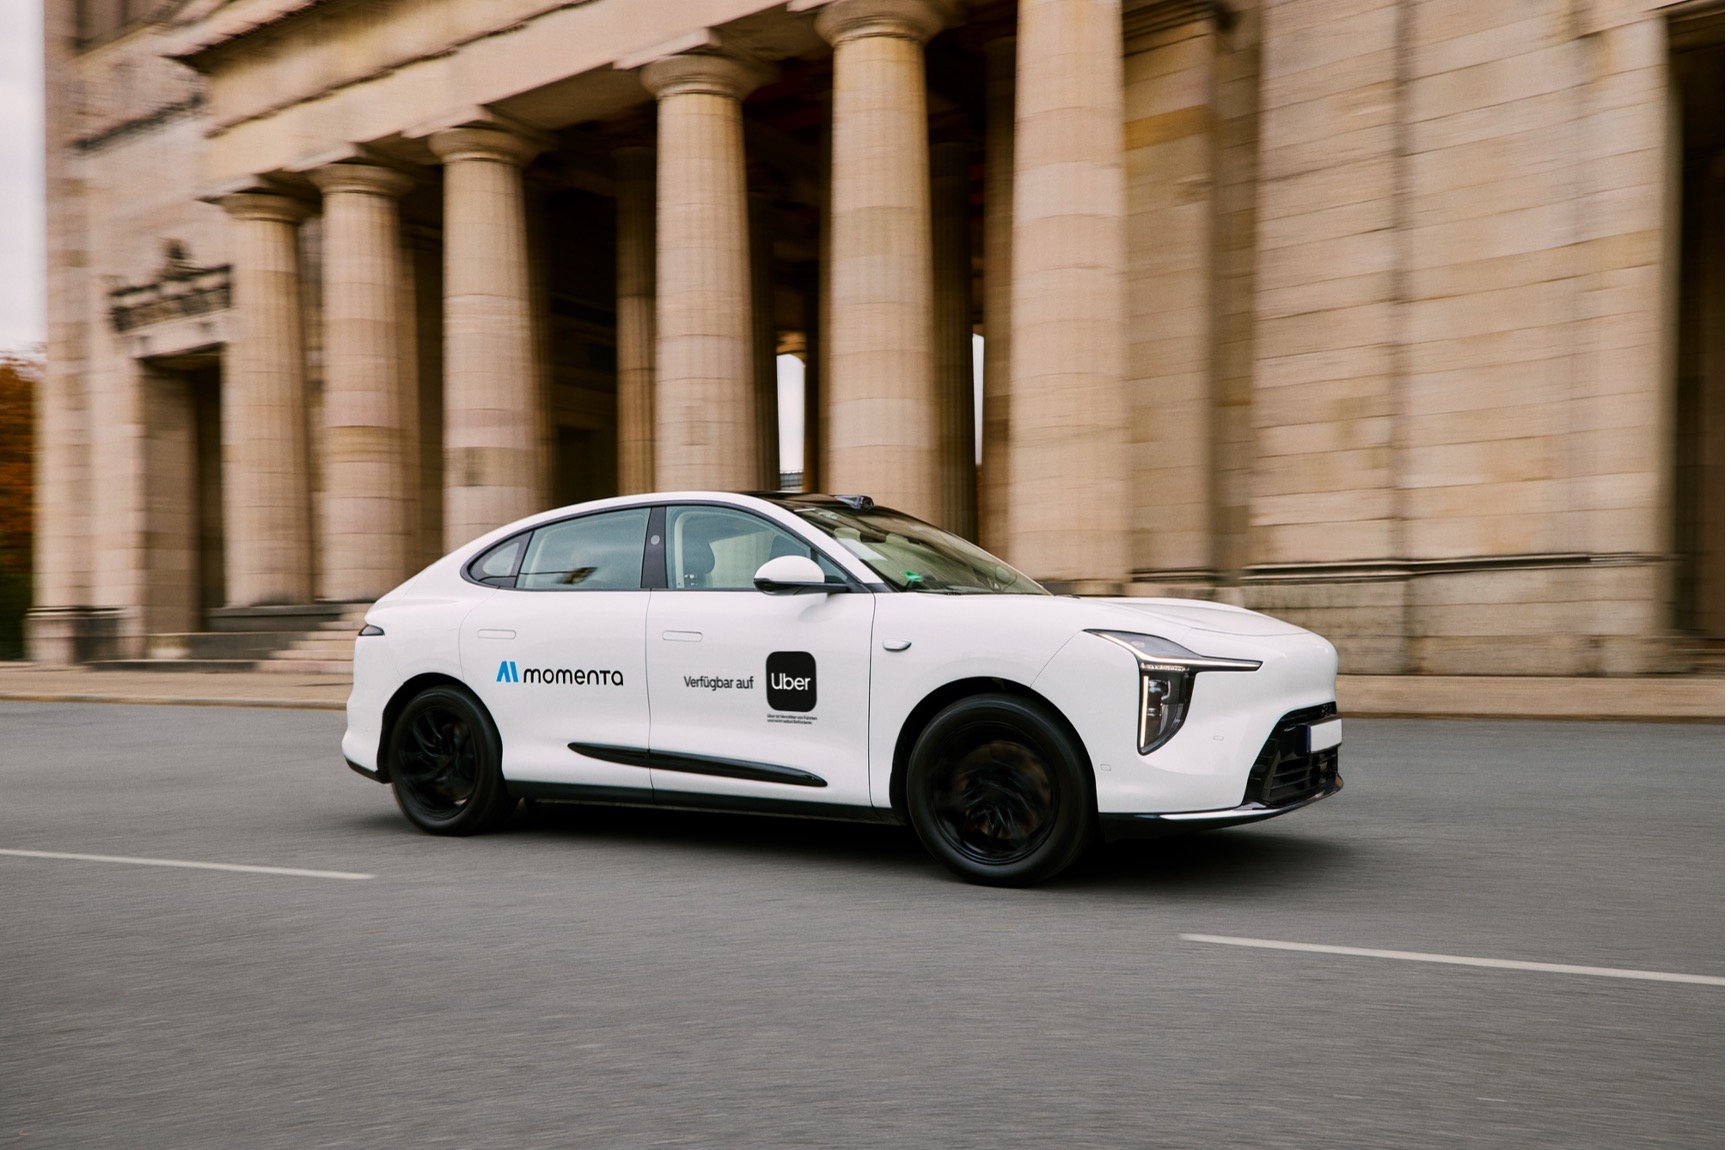
这是SmartHey11月18日起在慕尼黑向公众开放的Robotaxi试运营实景。即日起,任何市民均可通过Uber App免费呼叫Momenta赋能的全无人驾驶出租车,在指定区域内体验真正“无安全员”的自动驾驶出行。
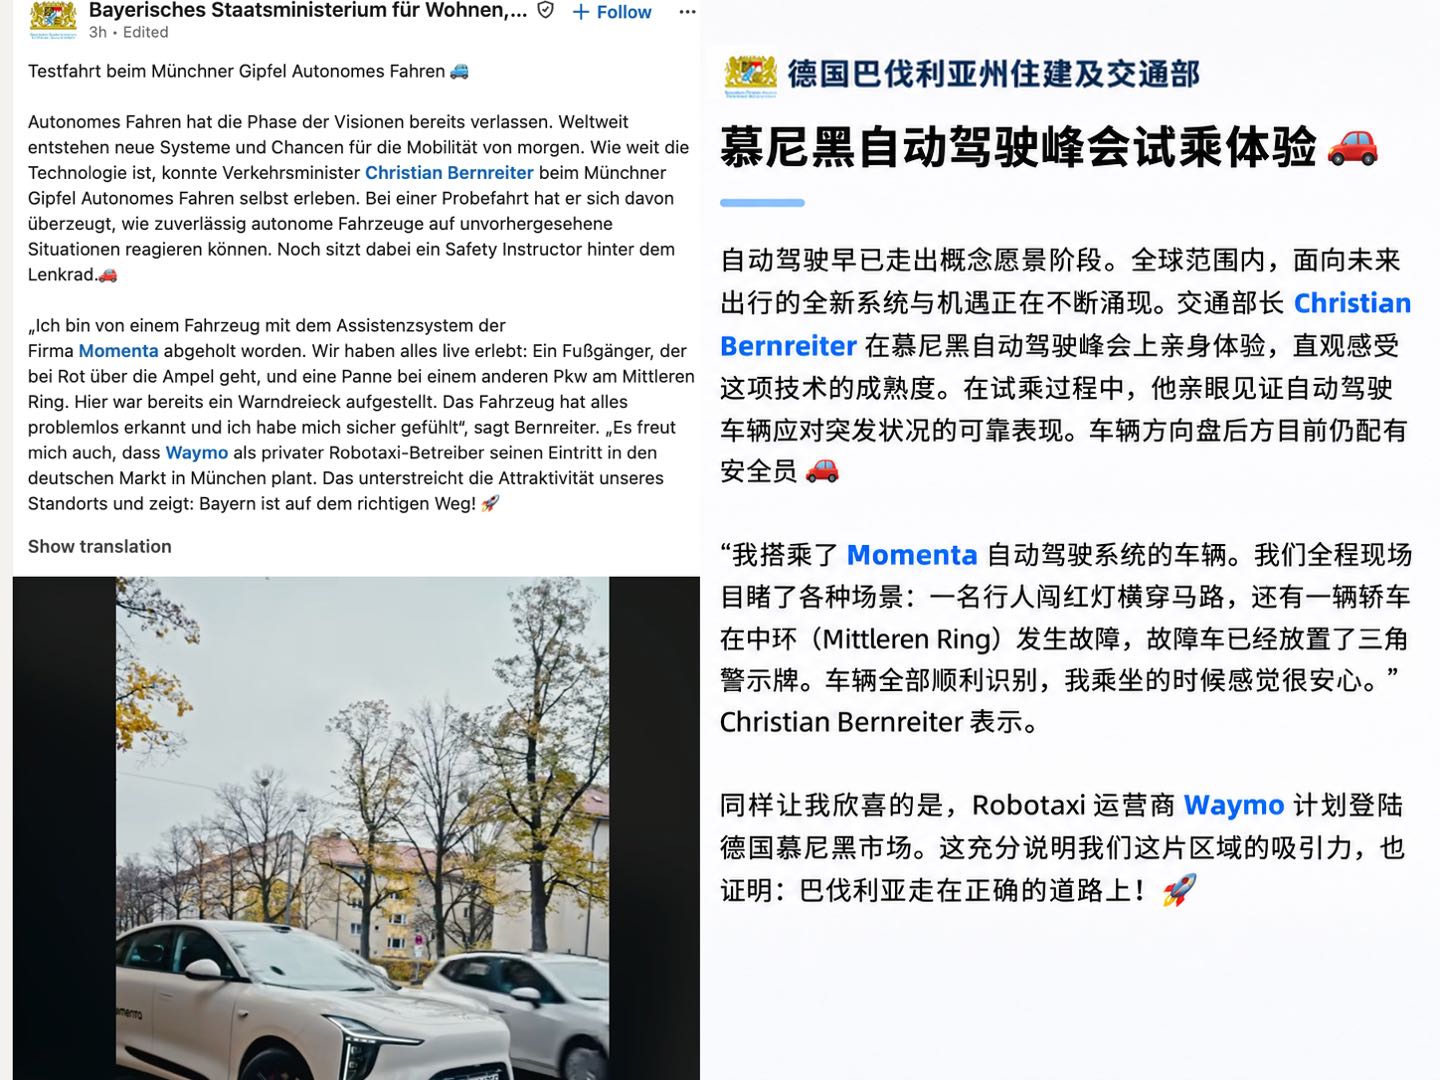
而早在9天前的11月9日,德国巴伐利亚州交通部长Christian Bernreiter已率先完成一段公开道路试乘。面对车辆应对复杂路况的稳健表现,他用“令人惊叹”一词概括全程感受。
但对普通乘客而言,比赞叹更关键的是信任:这辆车,凭什么让我安心?答案不在宣传文案中,而在它驶过一个坑、穿过一个路口、绕开一辆抛锚车的真实过程里。我们跟随这次行程,拆解支撑这份“隐形安心”的技术逻辑。
01.
驶过一个坑:上万次真实深坑训练,让纯视觉“看见”凹陷
车辆驶入一条普通街道,前方路面出现一处不规则凹陷——一个深坑。
别小看这个坑。它既无凸起轮廓,边缘又模糊不清,传统激光雷达点云难以精准建模;而基于人工规则(rule-based)的应对方案,又因坑体形态千差万别,极易覆盖不全、导致失效。
Momenta选择了一条更扎实的路径:团队在德国多地采集上万个真实深坑样本,涵盖不同深度、宽度、边缘倾角与周边纹理,并将这些特征注入世界模型基座进行高强度训练。模型不再依赖预设规则,而是自主学习“什么是坑”“它的危险边界在哪”“对底盘姿态会产生何种影响”。
训练成果是:车辆仅凭纯视觉即可高精度识别凹陷结构,并智能决策——可安全通过则平稳压过;需规避则提前规划微调轨迹。乘客感受到的,只是一段毫无顿挫的顺畅通行。
“我们研究的不是‘见坑就绕’,而是让车理解‘这个坑意味着什么’。乘客觉得平稳,恰恰是因为系统已在后台完成了对数十种道路细节的毫秒级判断。”Momenta工程师表示。所谓安心,常始于你未曾察觉的周密。
02.
穿过一座城:读懂德国交通契约,从识别到理解优先权
驶离坑洼路段,车辆继续前行。路口信号灯、并行自行车道、嵌入式有轨电车轨道——这些高频却高差异性的本地化要素逐一进入感知视野。
它们不仅是新增物体,更是整套交通语义系统的组成部分。例如,德国红灯右转需完全停车观察;有轨电车轨道旁禁止临时停车;自行车在混合车道拥有明确路权……这些规则无法靠参数迁移,必须通过本地真实数据持续采集、标注、训练与闭环验证。
更重要的是理解“关系”:谁该先行?何时该让行?预留多少安全间隙?Momenta通过数百万公里德国实测数据,让模型学会当地驾驶者的分寸感——该果断通行时不犹豫,该耐心等待时不抢行。这种对交通“默契”的习得,远超法规条文本身,源于长期在地化工程沉淀。
回溯时间线可见其深谋:自2021年起,Momenta便系统布局欧洲,建立合规测试体系、本地数据采集网络与工程验证中心。五年扎根,才换来今天慕尼黑街头每一次自然流畅的变道、礼让与汇入。
部长试乘中的一个细节印证了这一能力:当车辆遭遇本车道内一辆抛锚并放置三角警示牌的汽车时,系统立即识别其异常状态与警示含义,从容完成绕行。这与“识坑”逻辑一致——真正的智能,是看见物体之后,还能读懂它背后的语义与风险。
03.
出海背后:同一世界模型,贯通L2量产与L4 Robotaxi
此次慕尼黑落地,表面是一次海外试运营,内核却是一套可规模复制的技术范式。
Momenta依托统一的世界模型基座,实现L2级辅助驾驶与L4级Robotaxi能力同源演进:量产车每日产生的海量真实驾乘数据,持续反哺L4模型优化;而L4在极端长尾场景中锤炼出的强感知、强认知与强决策能力,又可降维增强L2的安全冗余与交互自然度。
这种架构的关键价值在于“泛化效率”。进入新市场时,无需推倒重练——只需注入本地道路数据、交通规则与驾驶习惯,即可在已有基座上做增量适配。前文所述的深坑识别、电车轨道理解、三角牌语义解析,均非全新开发,而是泛化能力在具体场景中的精准调用。
这对商业化至关重要:决定Robotaxi能否快速铺向全球的,从来不是单点技术高度,而是本地化适配的边际成本与周期。而Momenta+Uber此次合作,正是以慕尼黑为样板,验证“模型基座+本地精调”的可扩展路径。
正如Uber所强调:平台选择技术伙伴的核心标准,是能力是否具备跨区域快速复用性,而非单城演示的惊艳程度。
结语
车辆抵达终点,平稳刹停,车门自动解锁。乘客下车,汇入慕尼黑初冬的街景;身后,这台无人车已静待下一个订单。
回望全程,没有惊险桥段,只有三次“几乎不可察”的决策:一次坑洼的平稳通过、一个路口的合理等待、一辆抛锚车的从容绕行。正是这些微小而确定的瞬间,共同构筑起无司机场景下的真实安心。
这份安心,源自纯视觉与世界模型的底层突破,源自上万次深坑样本的扎实训练,更源自过去五年对德国法规、路况与驾驶文化的深度扎根。目前,从技术验证到公开运营的完整闭环已在慕尼黑成功跑通;下一步,是让这份稳定,延伸至更多城市、更复杂环境、更大规模的真实出行中。
自动驾驶的终局竞争,或许不在于某次炫技般的首秀,而在于——能否把一份可信赖的安心,千次、万次、百万次,稳稳交付给每一位普通乘客。