英伟达GTC柏林大会重磅升级Isaac平台:发布人形机器人硬件参考平台与全栈AI工具链,加速通用机器人“ChatGPT时刻”到来
(文/杨亮)SmartHey10月28日消息,当地时间10月21日,英伟达在GTC柏林大会上对Isaac开放机器人开发平台进行大规模版本升级,正式推出人形机器人硬件参考平台、全新实时运行时(Isaac OS)、增强型仿真工具链(Isaac Lab 3.0)、公开人体与工厂仿真数据集(Human 1M、SimReady Central),以及端到端开源工作流,全面打通机器人从数据生成、仿真训练、模型微调到真机部署的全生命周期研发链路。英伟达CEO黄仁勋指出,机器人产业正迎来属于自己的‘ChatGPT时刻’,而Isaac正成为这一变革的核心基础设施。
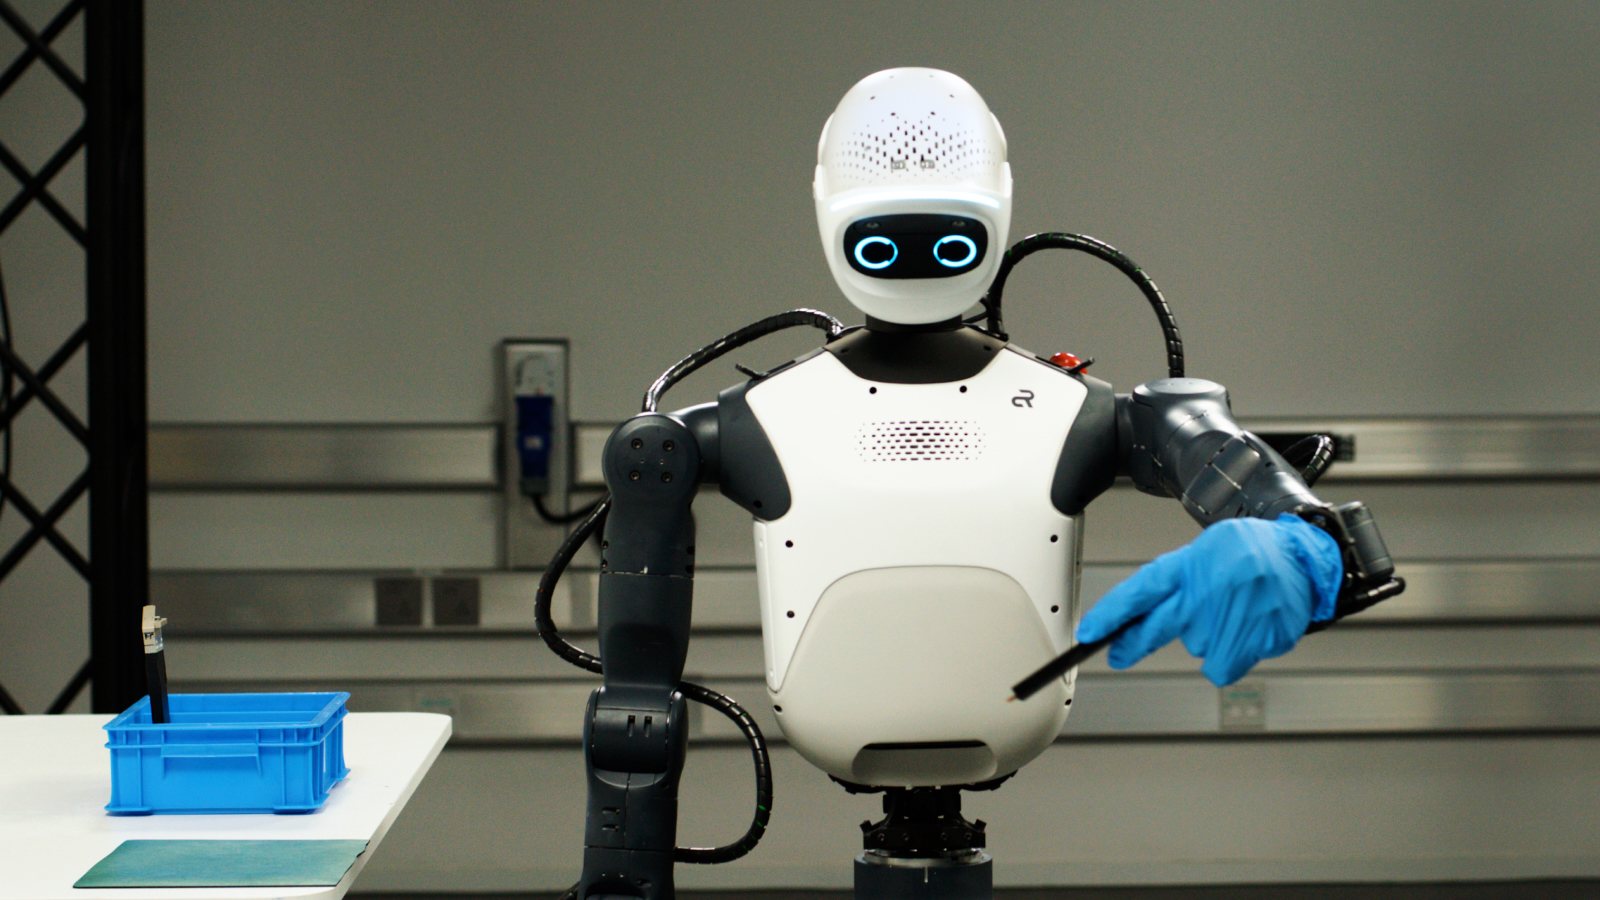
在硬件层面,思灵机器人(Agile Robots)正式发布Agile ONE SN人形机器人参考平台,深度集成英伟达技术栈:预装Isaac GR00T机器人基础模型,搭载Jetson Thor边缘AI计算模组,并规划接入Halos全栈安全体系。该平台专为高校与科研机构前沿研发验证设计,预计于2027年初开放交付;斯坦福大学、苏黎世联邦理工学院(ETH Zurich)等顶尖机构已明确表达首批合作意向。
Agile ONE SN核心参数如下:身高1.4米,整机重量40公斤;躯干含31个自由度;单臂最大负载3公斤;配备两套WUJI Hand 2五指灵巧手(每只手20自由度),支持1kHz高频率力控与多点触觉感知;机载Jetson Thor提供2070 FP4 TF算力与128GB统一内存,保障本体实时推理与闭环运动控制;整机集成头部/腕部双RGB-D相机、2D激光雷达及高精度IMU,实现多模态环境感知。平台通过软硬协同一体化设计,将开发者环境搭建周期由数周大幅压缩至数天。
软件与数据生态同步迎来关键升级:
• Isaac Lab 3.0正式进入通用可用阶段——开源机器人强化学习框架,原生支持多GPU分布式训练,兼容Newton与PhysX双物理引擎,适配从桌面工作站到超算中心的全尺度策略优化场景。
• Isaac OS作为新一代开源运行时系统,基于Holoscan构建,统一调度AI模型、多源传感器输入、运动控制器与底层硬件驱动,首次实现仿真环境与实体机器人之间确定性、低延迟(<1ms)的实时任务映射。
• SimReady Central仿真资源库正式登陆Hugging Face,首发上线超2000个高质量工厂产线与机器人3D资产;同步开放Human 1M大规模人体行为数据集,涵盖多视角同步视频、毫米级三维手部轨迹与关节力矩标注,面向Cosmos联盟成员完整开放。
• 新增三套基于DGX Station的开源参考工作流,分别支持:
– GR00T 1.7模型的强化学习微调;
– 灵巧操作类任务的高保真仿真训练;
– 结合ChatGPT Astra对Cosmos世界模型开展后训练,显著提升合成机器人数据的多样性与泛化能力。
• Halos全栈安全平台依托IGX Thor硬件,为人形、工业及仓储机器人提供功能安全(ISO 13849)、信息安全(UL 2900)与实时可靠性保障,目前已进入多家头部机器人厂商的集成评估阶段。
欧洲机器人产业生态正快速向Isaac靠拢:ABB与KUKA利用Omniverse开展数字孪生工厂虚拟调试;Universal Robots与Sereact基于GR00T实现智能货物分拣与柔性抓取;Hexagon Robotics与Bear Robotics依托Jetson Thor与Isaac OS开发高精度定位建图与仓储作业机器人;Franka Robotics与Pollen Robotics则分别在自然语言指令控制、教育级轻量机器人方向深度应用Isaac套件。
英伟达强调,通用人形机器人的规模化落地,本质在于构建能持续学习多任务、自主适应人类生活与工作环境的“自适应物理智能体”。Isaac全栈平台正是为此而生——它系统性降低物理AI的研发门槛,确保仿真中验证的智能策略可高效、稳定、可复现地迁移至真实机器人本体,从而实质性加速通用机器人从实验室走向千行百业的产业化进程。